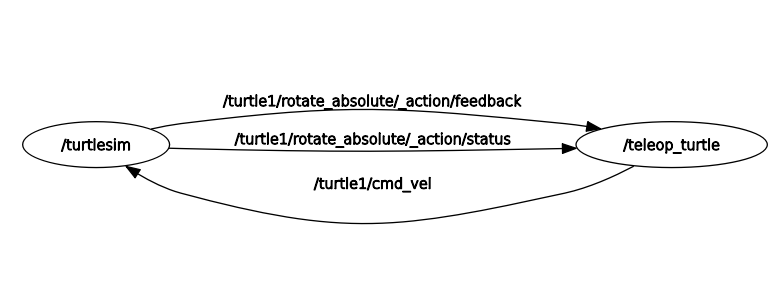
rqt_graph node, node /turtle1/cmd_vel : topic ros2 topic list wj@wj-H410M-DS2V:~$ ros2 topic echo /turtle1/cmd_vel/turtle1/cmd_vel 이라는 토픽을 관찰할 수 있다. wj@wj-H410M-DS2V:~$ ros2 topic info /turtle1/cmd_velType: geometry_msgs/msg/TwistPublisher count: 1Subscription count: 1/turtle1/cmd_vel 이라는 토픽을 보면, type을 알 수 있음 wj@wj-H410M-DS2V:~$ ros2 interface show geometry_msgs/msg/Twist# This expresses velocit..